شرح تفصيلي لخطوط إنتاج التصنيع الذكي
يتم تطوير خطوط الإنتاج الأوتوماتيكية تدريجياً على أساس خطوط التجميع. إنها عبارة عن نظام إنتاج يربط مجموعة من أدوات الآلات CNC والمعدات المساعدة وفقًا لتسلسل العملية من خلال نظام نقل قطع العمل ونظام التحكم، ويكمل تلقائيًا كل أو جزء من عملية تصنيع المنتج. في خط الإنتاج الآلي بأكمله، يتضمن تكوينه المحدد إجمالي 13 جزءًا، بما في ذلك بشكل رئيسي مواقع وظيفية مختلفة، ووحدات وظيفية مختلفة، وأجهزة استشعار، وصمامات الملف اللولبي، وواجهات الاستيراد والتصدير. من بينها، تشمل المواقع الوظيفية بشكل أساسي محطات المواد، ومحطات المعالجة، ومحطات التجميع والمناولة، ومحطات فرز المنتجات النهائية؛ من بين الوحدات المختلفة، يوجد إجمالي 5 أنواع، وهي وحدة محول التردد، ووحدة الطاقة، ووحدة PLC ووحدة الأزرار، ووحدة محرك المحرك. على أساس دمج هذه الأجزاء، فإن خطوط الإنتاج الآلية لا يمكنها فقط تحقيق التحميل والتفريغ والمعالجة، ولكن أيضًا التجميع الكامل والفرز ونقل المحتوى ذي الصلة.
كمنتجات ذات آلة واحدة، يمكن للمخارط الذكية ومراكز الخراطة تلبية إنتاج وتصنيع الأجزاء الصغيرة والبسيطة العامة. ومع ذلك، مع التحول والارتقاء بأنماط الإنتاج الصناعي إلى الأتمتة والمرونة، لم تعد عمليات خطوط التجميع التقليدية قادرة على تلبية متطلبات الإنتاج الحالية المتمثلة في الدقة العالية والكفاءة العالية والمرونة العالية. لذلك، تم تطوير خطوط إنتاج الخراطة الذكية القائمة على الروبوتات الذكية والمخارط الذكية ومراكز الخراطة الذكية، وسوف تصبح اتجاه التطوير الرئيسي لأتمتة الإنتاج. يشتمل خط إنتاج الخراطة الذكي على معدات مثل التحكم في خط الإنتاج، وفحص الجودة، وروبوتات المناولة، وآلات التصنيع، وخطوط النقل اللوجستية، وإدارة الإنتاج، وتخزين المنتج النهائي. تعتبر كل المعدات مكونًا مهمًا لخط إنتاج الخراطة الذكي. ومن خلال المزيد من تكامل النظام، ستتمكن خطوط الإنتاج الذكية المتعددة من تشكيل ورش عمل رقمية ومصانع رقمية، مما يحقق الأتمتة والذكاء للمصنع بأكمله.
1 التخطيط الشامل لخطوط الإنتاج الذكية
يوضح الشكل 1 خط إنتاج الخراطة الذكي النموذجي، والذي يكمل بشكل أساسي المعالجة الأوتوماتيكية المختلطة وإنتاج الأجزاء من المنتجات الخام إلى المنتجات النهائية. يتكون خط إنتاج الخراطة من نظام التحكم في خط الإنتاج، ووحدة الكشف عبر الإنترنت، ووحدة الروبوت الصناعي، ووحدة آلة التصنيع، ووحدة تخزين المواد الخام، ووحدة تخزين المنتج النهائي، ووحدة لوجستية للسيارات RGV. تعتمد معدات المعالجة سلسلة CK من الأدوات الآلية الذكية التي تنتجها شركة Shaanxi Baoji Machine Tool Group Co., Ltd.، والتي تكون مجهزة بنظام CNC الذكي Baoji B80.

الشكل 1 خط إنتاج الخراطة الذكي [1]
1) نظام التحكم الرئيسي ووحدة الكشف
يوضح الشكل 2 نظام التحكم النموذجي الذي صممته شركة Shaanxi Baoji Machine Tool Group Co., Ltd.، والذي يتكون من أطراف داخلية ومحطات طرفية في الموقع. تم تجهيز المحطة الداخلية بشاشات عرض وقواعد بيانات متعددة، وهي المسؤولة عن استقبال بيانات التصنيع والإنتاج الكبيرة المنقولة من ورشة الإنتاج بأكملها. يتم استخدام شاشات العرض لعرض الحالات المختلفة في موقع ورشة المستخدم، بما في ذلك حالة تشغيل المعدات، وحالة معالجة الأجزاء، والوضع اللوجستي، وحالة الموظفين، والمعلومات البيئية مثل درجة الحرارة والرطوبة في موقع ورشة المستخدم. يمكن لكبار موظفي الإدارة الوصول بسهولة إلى المحطة الداخلية وعرض الظروف المختلفة في الموقع بشكل مرئي وواضح. في ورشة الإنتاج الخاصة بالمستخدم، تم تجهيز المحطات الطرفية في الموقع للتحكم في التشغيل في الموقع لخط الإنتاج بأكمله، واستكمال جمع البيانات الأساسية للمعدات وتحليلها وإدارتها المحلية وعن بعد، وتصور المعلومات الديناميكية وغيرها من العمليات. تم تجهيز المحطة الموجودة في الموقع بشاشة عرض يمكنها عرض الحالات المختلفة لورشة عمل المستخدم بوضوح وسهولة، بما في ذلك مراقبة المعدات، وإحصاءات الإنتاج، وإحصاءات الأخطاء، وتوزيع المعدات، وتحليل الإنذارات، وقاعدة المعرفة العملية، وما إلى ذلك. يمكن لمحطة الموقع إضافة لوحات معلومات إدارة الإنتاج، وتحميل وتنزيل برامج المعالجة، وتحديد الموظفين عن طريق تمرير البطاقات، وإجراء إحصائيات التقدم وتحليل مهام الإنتاج. يمكنه جمع ونقل البيانات في الموقع من خلال طرق وصول مختلفة مثل السلكية، وWi Fi، و2G/3G/4G/5G، وما إلى ذلك. ويمكن نقل بيانات التصنيع الضخمة المجمعة إلى قاعدة بيانات SQLServer الخاصة بالمحطة الداخلية للمستخدم عبر الإنترنت تفاعل البيانات مع المحطات الداخلية من خلال أجهزة الكمبيوتر الطرفية.
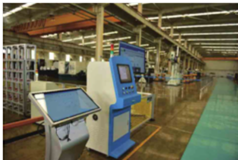
الشكل 2 نظام التحكم العام [2]
ويبين الشكل 3 وحدة كشف نموذجية عبر الإنترنت، تتكون من الروبوتات الصناعية، والمؤثرات النهائية، وأجهزة الاستشعار متعددة المصادر. بعد أن يقوم النظام اللوجستي بنقل المنتجات النهائية إلى الموقع المحدد، يقوم الروبوت الصناعي بنقل وحدة الكشف بأكملها إلى محطة العمل المحددة، ويستخدم كاميرا مرئية لالتقاط الصور والتعرف على الأجزاء المراد اختبارها وتحديد موقعها. يقوم الروبوت الصناعي بتعديل موضعه مرة أخرى لمحاذاة وحدة الكشف بأكملها مع الجزء المراد اختباره.
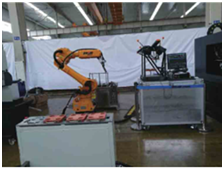
الشكل 3: وحدة الكشف على الإنترنت
بعد الانتهاء من التعرف وتحديد المواقع، يكون المستجيب النهائي مسؤولاً عن الإمساك بالأجزاء المراد اختبارها. يتم نقل الأجزاء إلى الموضع المحدد على منصة الاختبار من خلال الروبوت الصناعي. يتم الكشف عن مؤشرات دقة الأجزاء المراد اختبارها، مثل الفتحة والعمق والانحناء والخشونة والتسطيح، عبر الإنترنت بواسطة أجهزة استشعار متعددة المصادر مجهزة مسبقًا على منصة الاختبار. يمكن أيضًا استخدام الخوارزميات الذكية لقياس الأجزاء وتصنيفها تلقائيًا، ونقل أنواع مختلفة من المكونات إلى خطوط لوجستية مختلفة وإكمال عمليات تصنيف الأجزاء تلقائيًا. يمكن لوحدة الكشف إعادة نتائج الكشف إلى نظام التحكم الرئيسي من خلال الإنترنت، ويمكن للمشغل عرض نتائج الكشف عن الأجزاء مباشرة من خلال الكمبيوتر الطرفي وعرض نظام التحكم الرئيسي الداخلي أو في الموقع. إذا استوفى متطلبات الكشف، فيمكنه المتابعة مباشرة إلى عملية محطة العمل التالية. إذا لم يلبي المتطلبات، سيتم عرض تذكير بعدم المطابقة على الشاشة، وسيقوم المشغل باتخاذ الأحكام والقرارات على أساس درجة عدم المطابقة للأجزاء. بعد اكتمال الكشف، يقوم المستجيب النهائي بالتقاط الأجزاء المكتشفة، ويقوم الروبوت الصناعي بنقل الأجزاء المكتشفة إلى النظام اللوجستي، والذي ينقلها بعد ذلك إلى محطة العمل التالية للمعالجة.
2) الروبوتات الصناعية ووحدات آلات الخراطة
تظهر وحدة المعالجة التي صممتها وصنعتها شركة Shaanxi Baoji Machine Tool Group Co., Ltd. في الشكل 4، والتي تتكون من جزأين: الروبوتات الصناعية وآلات الخراطة. من بينها، الروبوتات الصناعية مسؤولة عن حركة الأجزاء المراد معالجتها والاستيلاء عليها، وآلات الخراطة هي آلات ذكية يمكنها ضمان الدقة العالية وكفاءة المعالجة.
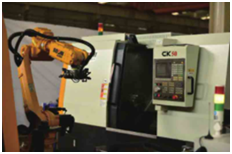
الشكل 4: وحدة المعالجة
بعد أن يقوم نظام التوزيع اللوجستي بنقل الأجزاء الخام أو شبه المصنعة إلى محطة العمل المخصصة، يلتقط الروبوت الصناعي الأجزاء الخام أو شبه المصنعة ويضعها في آلة الخراطة الذكية لمساعدة الآلة في إكمال عمل تثبيت الأجزاء تتم معالجتها. بالنسبة لآلات الخراطة ذات المحطة المزدوجة، بعد أن تكمل مخرطة ذكية أعمال الخراطة، يقوم الروبوت الصناعي بنقل الأجزاء شبه النهائية إلى مخرطة ذكية أخرى لإكمال معالجة المحطة التالية. بعد الانتهاء من جميع أعمال المعالجة، سيقوم الروبوت الصناعي بإمساك الأجزاء النهائية ونقلها إلى النظام اللوجستي، والذي سيقوم بعد ذلك بنقل الأجزاء إلى محطة العمل التالية.
تم تجهيز آلة الخراطة بوظيفة حماية الصحة الذكية، ووظيفة تعويض درجة الحرارة الحرارية، ووظيفة الكشف عن كسر الأدوات الذكية، ووظيفة تحسين معلمات العملية الذكية، ووظيفة التشخيص الخبير، وتحليل التوازن الديناميكي للمغزل ووظيفة إدارة الصحة الذكية، ووظيفة تجنب اهتزاز المغزل النشطة، ووظيفة ذكية. وظيفة الخادم السحابي [3]. وتتمثل الوظيفة الرئيسية للأدوات الآلية الذكية في التعاون مع الروبوتات الصناعية لإكمال مراحل مختلفة من مهام المعالجة والإنتاج، مع ضمان كفاءة ودقة معالجة الأجزاء وإنتاجها. يمكن للمستخدمين استبدال الأدوات الآلية الذكية بدرجات مختلفة من الأدوات الآلية وفقًا لاحتياجات ورشة الإنتاج، مثل آلات الخراطة عالية السرعة، وآلات الخراطة الدقيقة، ومراكز التشغيل. يمكنهم أيضًا إضافة أو تقليل الوظائف الذكية المقابلة وفقًا لاحتياجاتهم الخاصة لتشكيل خط إنتاج الخراطة الأكثر ملاءمة لاحتياجات إنتاج المؤسسة.
3) وحدة تخزين المنتجات النهائية واللوجستية
يوضح الشكل 5 وحدة لوجستية نموذجية تم تصميمها وإنتاجها من قبل شركة Shaanxi Baoji Machine Tool Group Co., Ltd. وهي تتكون من الروبوتات الصناعية، والمؤثرات النهائية، وعربات RGV، وتركيبات النقل الجزئي، ومسارات المشي، وتقوم بشكل أساسي بنقل ونقل الأدوات الآلية الأجزاء المعالجة. في ورشة عمل المستخدم، يمكن تجهيز خطوط الإنتاج الذكية بخطوط إنتاج لوجستية مفردة أو متعددة وفقًا لاحتياجات مهام الإنتاج. يمكن لخطوط إنتاج الخراطة الذكية التي تحتوي على عدد أقل من الأدوات الآلية أو مهام المعالجة الأبسط أن تتبنى وضعًا تبسيطيًا لكائن واحد لإكمال العمليات مثل التحميل والنقل والتفريغ؛ في المواقف التي يوجد فيها العديد من مهام الأدوات الآلية أو مهام الآلات المعقدة، من أجل تجنب تعقيد وتضارب مهام النظام اللوجستي، يمكن تجهيز خطين لوجستيين أو أكثر. يتم استخدام خط واحد لتحميل الأجزاء الخام أو شبه المصنعة، ويتم استخدام خط واحد لنقل العمليات الوسيطة، ويتم استخدام الخط الآخر لقطع الأجزاء النهائية. بالنسبة لخطوط إنتاج الخراطة الذكية ذات سيناريوهات المعالجة البسيطة نسبيًا، يمكن تثبيت الروبوتات الصناعية ويمكنها استكمال تثبيت الأجزاء واسترجاعها؛ بالنسبة لخطوط إنتاج الخراطة الذكية الأكثر تعقيدًا، يمكن تجهيز الروبوتات المتنقلة بشكل منفصل لتوزيع الأجزاء وإمساكها وتحريرها على مسار المشي. يتم إكمال نقل الأجزاء بين محطات العمل المختلفة بواسطة سيارة RGV. من خلال البرمجة الأوتوماتيكية، يمكن لسيارة RGV الوصول بدقة إلى الموضع المحدد مسبقًا خلال فترة زمنية محددة، مما يضمن قدرة الروبوتات الصناعية على التعرف على الأجزاء وفهمها بسلاسة. تم تجهيز سيارة RGV بتركيبات شحن الأجزاء، ويمكن لورشة المستخدم تجهيز تركيبات مختلفة وفقًا لحجم وحجم الأجزاء المعالجة. بعد أن يتم ملء التركيب بما يكفي من الأجزاء الخام أو النهائية في كل موضع، تعمل عربة RGV لإكمال أعمال التحميل والنقل والتفريغ المقابلة.
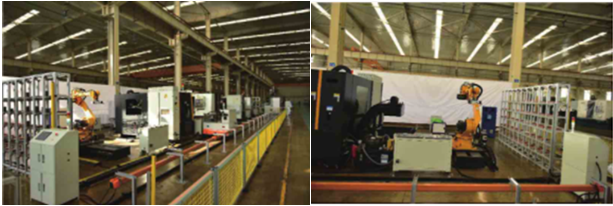
الشكل 5 الوحدة اللوجستية الشكل 6 وحدة تخزين المنتج النهائي
يوضح الشكل 6 وحدة تخزين منتج نهائي نموذجية تم تصميمها وإنتاجها بواسطة شركة Shaanxi Baoji Machine Tool Group Co., Ltd.، وتتكون من خزانة تخزين وروبوتات صناعية ومؤثرات نهائية ومسارات للمشي. بعد معالجة الأجزاء، يتم نقل الأجزاء النهائية إلى منطقة القطع بواسطة سيارة RGV، ويتحرك الروبوت الصناعي إلى منطقة القطع. يقوم المستجيب النهائي بإمساك الأجزاء النهائية بناءً على أرقامها، ومن ثم يقوم الروبوت الصناعي بنقل الأجزاء النهائية إلى الموقع المحدد في خزانة التخزين. يتطلب المستجيب النهائي تصميمًا خاصًا من قبل كل وحدة مستخدم بناءً على شكل وحجم الأجزاء المعالجة لتلبية عمل الإمساك بالأجزاء المختلفة. تتكون خزانة التخزين من خزائن صغيرة مستقلة بنفس الحجم، والتي يمكن تجميعها وتفكيكها بسرعة بين كل خزانة. بالنسبة للروبوتات الصناعية الثابتة، يجب على ورشة المستخدم ضبط طول وارتفاع خزانة التخزين المصممة وفقًا لأقصى ارتفاع عمل ومدى للروبوت الصناعي. يمكن تصميم الروبوتات الصناعية المجهزة بمسارات المشي لخزائن تخزين المنتجات النهائية الأطول. يمكن للروبوتات زيادة تغطية عملها من خلال المشي على المسارات، والتي يمكن ضبطها على أنها مستقيمة أو دائرية وفقًا للاحتياجات. بالنسبة لورش عمل المستخدم التي تحتوي على خزانات تخزين متعددة، أو خزانات تخزين المنتج النهائي بتصنيفات الأجزاء المختلفة، يمكن لوحدات المستخدم أيضًا ضبط طول وشكل مسار المشي. على سبيل المثال، يمكن للمسار الدائري أن يجعل روبوتًا واحدًا متوافقًا مع العديد من خزانات تخزين المنتجات النهائية، مما يحقق خدمات متعددة لروبوت واحد ويحسن استخدام الروبوت. عندما يكون هناك عدد كبير من خزانات تخزين الخدمات اللوجستية الجاهزة، يجب زيادة طول مسار المشي، أو يجب تجهيز روبوتين صناعيين أو أكثر لضمان كفاءة الخدمات اللوجستية. تجدر الإشارة إلى أن تصميم طول مسار المشي يجب أن يأخذ في الاعتبار وقت المشي للروبوت ولا ينبغي تصميمه لفترة طويلة جدًا. إذا كان وقت المشي للروبوت طويل جدًا، فقد يؤدي ذلك إلى انخفاض كفاءة التوزيع اللوجستي، مما يتسبب في تراكم الأجزاء النهائية في منطقة القطع، مما يؤدي إلى وقوع حوادث مثل تصادم الأجزاء، مما يزيد من مخاطر الإنتاج ويقلل من كفاءة العمل.
2 التسلسل الهرمي للتحكم في أدوات التحكم في الآلات
لقد أدى الجمع بين الذكاء الاصطناعي وتكنولوجيا الكمبيوتر إلى تعزيز مستوى ذكاء أنظمة CNC بشكل كبير، وهو ما ينعكس بشكل رئيسي في الجوانب المختلفة لأنظمة CNC:
(1) التطبيق الذكي للتحكم في التغذية الأمامية، والتعرف عبر الإنترنت، والضبط الذاتي لمعلمات التحكم لتحسين أداء القيادة؛
(2) استخدام تكنولوجيا التحكم التكيفي لتحقيق كفاءة وجودة المعالجة الذكية؛
(3) تطبيق التقنيات الذكية مثل الأنظمة المتخصصة لتحقيق التشخيص الذكي للأخطاء والمراقبة الذكية والجوانب الأخرى للتحكم في عملية التشغيل الآلي.
أثناء عملية التصنيع، يمكن تقسيم مستوى التحكم في وحدة التحكم في أداة الآلة إلى ثلاثة مستويات كما هو موضح في الشكل 7، بما في ذلك مستوى التحكم في المحرك، ومستوى التحكم في العملية، ومستوى التحكم الإشرافي. من بينها، يمكن لمستوى التحكم في المحرك تحقيق مراقبة موضع وسرعة أداة الماكينة من خلال معدات الكشف عن الماكينة مثل الشبكات وأجهزة تشفير النبض؛ يتضمن التسلسل الهرمي للتحكم في العملية بشكل أساسي مراقبة قوة القطع، وحرارة القطع، وتآكل الأدوات، وما إلى ذلك أثناء عملية التشغيل، وضبط معلمات عملية التشغيل؛ يأخذ التسلسل الهرمي للإشراف والتحكم دقة الأبعاد وخشونة السطح والمعلمات الأخرى للمنتج المعالج كأهداف تحكم لتحسين جودة معالجة المنتج.
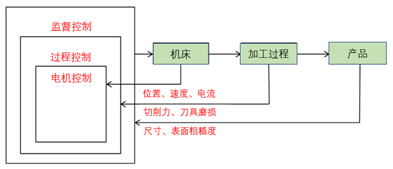
الشكل 7: التسلسل الهرمي للتحكم في وحدة التحكم في الأدوات الآلية
1) اتجاهات تطور التحكم الذكي في المعالجة بالخارج
(1) بحث حول استراتيجية التحكم الذكي: في مجال التحكم في الشبكة العصبية، اقترح الخبراء خوارزمية بحث عن سرب الأسماك مدفوعة بسرب الجسيمات لتحسين معلمات التشغيل لأدوات آلة CNC. تم اقتراح طريقة هجينة تعتمد على الشبكات العصبية والخوارزميات الجينية لتقليل التعقيد الحسابي واستهلاك الوقت للشبكات العصبية، الأمر الذي يتطلب تكرار العملية وتقاربها بسبب تأثير تعقيد الشبكة. يتم إجراء تجارب المحاكاة للتعرف على الميزات في المعالجة المستوية لإثبات جدواها. اقترح أحد الأشخاص نموذجًا قائمًا على الخوارزمية الجينية مناسبًا لحل مشكلة التنبؤ بقوة القطع الصغيرة، والذي يمكن أن يحقق التنبؤ بقوة القطع وتحسين معلمات القطع.
(2) تطبيق مراقبة عملية التشغيل الآلي: مراقبة ومراقبة الظواهر غير الطبيعية أثناء عملية التشغيل الآلي، ثم اتخاذ التدابير اللازمة لإيقاف عملية التشغيل الآلي وضبط معلمات عملية التشغيل (مثل سرعة المغزل) لتجنب تلف أداة الآلة. قد تحدث ظواهر غير طبيعية أثناء عملية التصنيع تدريجيًا، مثل تآكل الأدوات؛ وقد يحدث أيضًا فجأة، مثل تلف الأداة؛ أو يمكن منعه، مثل الاهتزاز أو الاهتزاز.
2) اتجاه التنمية المحلية للتحكم الذكي في الآلات
في ظل التحكم الذكي، يمكن لأنظمة التشغيل الآلي استكشاف الأخطاء وإصلاحها بشكل استباقي، حيث يمكنها توصيل جميع الأجهزة بشكل فعال من خلال لغة الكمبيوتر أثناء عملية التطبيق وإنشاء نظام معالجة مرتبط. وفقًا لأجهزة الاستشعار المختلفة وطرق التحكم وأهداف التحكم المستخدمة، تركز الأبحاث المتعلقة بمراقبة عملية التصنيع بشكل أساسي على الجوانب التالية:
(1) من خلال دراسة تآكل الأدوات، يتم تحقيق مراقبة حالة التشغيل الآلي؛
(2) من خلال دراسة قوة القطع التي يتم الحصول عليها بشكل غير مباشر من خلال أدوات قياس القوة أو التيارات الحركية، يمكن تحسين حالة عملية المعالجة؛
(3) بحث حول تحسين المعلمات غير المتصلة بالإنترنت في مجال CAM؛
(4) أبحاث المحاكاة حول خوارزميات التحكم في الآلات الذكية، وما إلى ذلك.
3 منصة خدمة إدارة دورة الحياة الكاملة لأداة الآلة CNC
التصنيع الذكي هو نهج تصنيع قائم على المعلومات يهدف إلى دورة حياة المنتج بأكملها، وتحقيق ظروف الإدراك في كل مكان. البيانات والمعلومات هي "الدم" المتدفق في التصنيع الذكي. تعمل الرقمنة على تحويل البيانات إلى معلومات، مما يخلق قيمة مفيدة من خلال اتخاذ القرارات الذكية والمتصلة بالشبكة. ولذلك، فإن التصنيع الذكي للمنتجات يعتمد على البيانات. ينقسم حفظ دورة حياة المنتج بالكامل إلى أربع مراحل.
(1) مرحلة إنتاج المكونات: بيانات عملية الشراء، وبيانات عملية الإنتاج، وسجلات الاختبار والتخزين؛
(2) دعم مرحلة تخزين المنتج: دعم سجلات فحص تخزين المنتج، ودعم معلومات طلب شراء المنتج؛
(3) مرحلة تصحيح أخطاء الأدوات الآلية: بيانات عملية تصنيع الأدوات الآلية، وبيانات اختبار وضبط مصنع الأدوات الآلية، وسجلات مصنع الأدوات الآلية؛
(4) مرحلة تسليم أداة الآلة: بدء تشغيل المستخدم، وتسجيل بيانات ضبط الآلة، والصيانة الذاتية، وإصلاح مفتاح واحد، وسجلات صيانة المستخدم، وبيانات عملية استخدام المستخدم.
تطبق منصة خدمة إدارة دورة الحياة الكاملة لأداة CNC التقنيات الأساسية مثل إنترنت الأشياء والخدمات السحابية والبيانات الضخمة لجمع بيانات دورة الحياة الكاملة لأدوات ماكينة CNC بدءًا من التصميم والمعالجة وتصحيح أخطاء أدوات الآلة وتسليم المستخدم واستخدامه . فهو ينشئ قاعدة بيانات لأرشيف الأدوات الآلية، ويجري تتبعًا كاملاً لمعلومات دورة الحياة، ويوفر للمستخدمين مراقبة المعدات عن بعد، وإدارة إحصاءات الإنتاج، وخدمات تشغيل المعدات وصيانتها. يوضح الشكل 8 بنية تقنية BOCHICLOUD لشركة Shaanxi Baoji Machine Tool Group Co., Ltd. أهم ما يميز Baoji Cloud هو وظائف خدمة التشغيل والصيانة:
(1) قاعدة معارف حالة الخطأ: تزويد المستخدمين بحلول الأخطاء؛
(2) إصلاح الأعطال: إصلاح أعطال المعدات عبر الإنترنت، وإرسال أوامر الإصلاح في الوقت المناسب، والمتابعة السريعة من قبل المهندسين؛
(3) الصيانة الدورية: تتبع التغيرات في أداء المعدات طوال دورة حياتها وتوفير خطط صيانة مخصصة؛
(4) الصيانة التنبؤية: التنبؤ بمخاطر فشل المعدات المحتملة وتوفير قطع الغيار في الوقت المناسب.
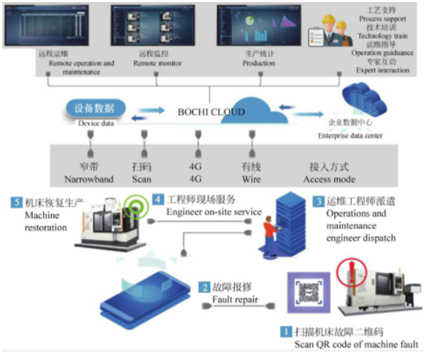
الشكل 8 البنية التقنية لـ BOCHICLUD [4]
4 تكامل أنظمة خطوط الإنتاج الرقمية
مع التطور السريع لتكنولوجيا نظام التحكم المتكامل، تتجه خطوط الإنتاج الآلي نحو مستويات أعلى من الأتمتة والتكامل. الرقابة المتكاملة على خطوط الإنتاج هي ربط الأجهزة الذكية التي تحتاج إلى ربطها عبر شبكة معينة مما يجعلها متكاملة ومتفاعلة مع المعلومات الداخلية لتحقيق أهداف الرقابة. هناك نوعان من التحكم المتكامل لخطوط الإنتاج: تكامل المعدات وتكامل المعلومات. تكامل الأجهزة هو تكامل الأجهزة المختلفة ذات وظائف التحكم المستقلة في كل عضوي من خلال الشبكة. هذا كله عبارة عن نظام تحكم متكامل مستقل ومرتبط، ويمكن تهيئته وفقًا لاحتياجات الإنتاج المختلفة. تكامل المعلومات هو تطبيق مفاهيم التصميم المعياري الوظيفي لتحقيق التخصيص الديناميكي للموارد، ومراقبة الأجهزة، وجمع البيانات ومعالجتها، ومراقبة الجودة والوظائف الأخرى، وتشكيل الوحدات الوظيفية الأساسية بما في ذلك التحكم المستقل ووظائف المعالجة الأخرى. تحقق كل وحدة وظيفية ترابطًا موحدًا، ويتم استخدام أوضاع تحكم محددة واستراتيجيات جدولة لبناء وحدات وظيفية لتحقيق الأهداف المتوقعة، وبالتالي تحقيق التحكم المتكامل.
تركز شركات الأتمتة التقليدية على تنفيذ الأتمتة على مستوى المعدات، ولكنها ليست على دراية بأنظمة المستوى الأعلى مثل SCADAMES/ERP، مما يؤدي إلى إهمال الحصول الرقمي على معلومات خط الإنتاج والتدفق الأفقي والرأسي لمعلومات الإنتاج. تركز MES/ERP وغيرها من مؤسسات أنظمة البرمجيات على تحليل البيانات والتحكم في النشر على مستوى النظام العلوي. من الصعب إشراك الأجهزة وطرق التحكم مع نماذج مختلفة من أجهزة التنفيذ ووحدات التحكم في المستوى الأدنى، مما يؤثر على التدفق الرأسي للمعلومات. من خلال القياس الرقمي، يمكن تحقيق الحصول على معلومات التصنيع وتداولها رقميًا (المعلمات الرئيسية)، والتي يمكن أن تكسر الحواجز بين النظام العلوي وخط الإنتاج السفلي، وتطلق الإنتاجية عالية الجودة الحالية، وتسريع عملية تطوير الصناعة في الصين. الصناعة التحويلية. من خلال دمج تقنيات تصميم الأدوات والتصنيع والإدارة، وإنشاء خط إنتاج رقمي للأدوات، وتحقيق تدفق سلس للبيانات في جميع مراحل عملية تطوير الأدوات، يمكن الاستفادة الكاملة من دور التكنولوجيا الرقمية في عملية تطوير الأدوات، وبالتالي تحسين دقة تصنيع الأدوات وكفاءتها، وتقصير دورات التطوير، وتقليل تكاليف التطوير.
إن التحكم المتكامل في خطوط الإنتاج هو كل عضوي يجمع بين تقنيات الاتصالات والكمبيوتر والأتمتة. من أجل تنسيق عمل مختلف المعدات والأنظمة الفرعية في خط الإنتاج، يعتمد النظام PLC ووحدة الإدخال / الإخراج عن بعد الموزعة لتحقيق الإدارة المركزية والتحكم اللامركزي في وحدات الإنتاج؛ وفي الوقت نفسه، يتلقى PLC الإدارة من نظام MES العلوي، بما في ذلك التحقق من معلومات المشغل، والتحكم في المنتج، وإدارة المواد، وغيرها من المعلومات. يظهر الشكل 9 هيكل نظام التحكم في خط الإنتاج، ويتضمن محتوى الاتصال تعريف المشغل، وحالة جسم خط الإنتاج، ومعلومات الروبوت، ومعلومات معالجة قطع العمل، وحالة عمل أداة الآلة، ومعلومات الأعطال المختلفة.
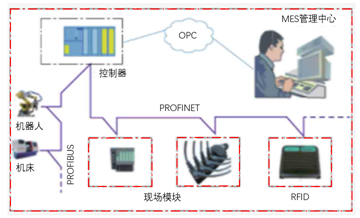
الشكل 9: رسم تخطيطي لهيكل نظام التحكم في خط الإنتاج
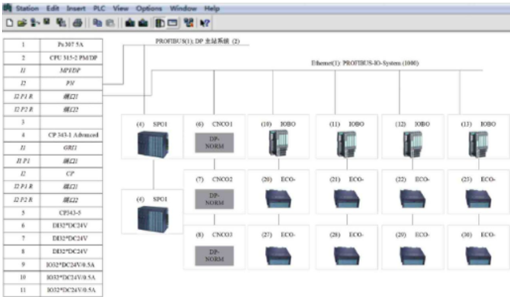
يظهر الشكل 10 تكوين الأجهزة لنظام التحكم، والذي يستخدم شبكة PROFINET للتواصل مع أجهزة الإدخال والإخراج الميدانية الأساسية. تشتمل أجهزة الإدخال/الإخراج على وحدات مع وظيفة Ethernet مثل وحدة حقل IM151-3PN، ووحدة الإدخال/الإخراج ET200ecoPN، ووحدة الاتصال RF180C، وما إلى ذلك. ومن أجل مشاركة البيانات مع أنظمة PLC الأخرى في ورشة العمل، يتم أيضًا استخدام نظام التحكم مجهزة بمقرنة PN/PN من الدرجة الصناعية. من خلال هذا الجسر، يمكن تحقيق تبادل المعلومات بين خط الإنتاج الأوتوماتيكي وأنظمة PLC الأخرى في ورشة العمل. وفي الوقت نفسه، ومن أجل ضمان موثوقية الإنتاج، يتم استخدام اتصالات شبكة الألياف الضوئية بين وحدات التحكم في كل وحدة. بمجرد فشل نظام MES، يمكن لنظام التحكم أن يعمل بشكل طبيعي بدون نظام MES.